IME 2026 (CFG 2025/2026 · 1ª fase) · questão 26
Questão 26 IME 2026 · CFG 2025/2026 · 1ª fase: Dinâmica (leis de Newton)
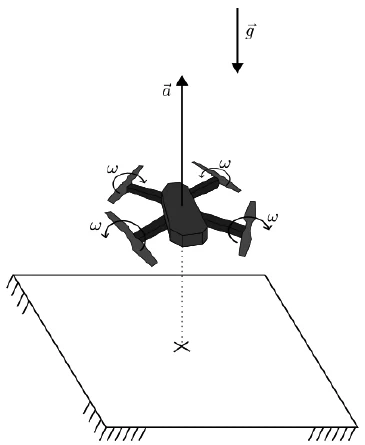
Um drone quadricóptero de massa \(m\) é controlado por seu operador, de forma a executar uma trajetória vertical com aceleração constante para cima. De repente, seus quatro motores falham ao mesmo tempo e param bruscamente. Por conta de sua velocidade vertical já adquirida, o quadricóptero ainda continua sua trajetória para cima após a falha, atingindo ao final uma altura máxima \(h\) após \(\Delta t\) desde a partida do chão. Sabe-se que a força vertical \(F\) gerada por cada motor do drone é diretamente proporcional ao quadrado da velocidade angular \(\omega\) do mesmo propulsor.
Dados:
- massa do drone: \(m = 190\) g;
- altura máxima atingida pelo drone, incluindo aceleração e desaceleração: \(h = 9\) m;
- tempo de voo total do drone desde a saída do chão até atingir a altura máxima: \(\Delta t = 6\) s;
- força vertical gerada por cada motor do drone: \(F=C_T\omega^2\);
- constante de proporcionalidade: \(C_T=5\times10^{-7}\) N·s²/rad²;
- aceleração da gravidade: \(g = 10\) m/s².
Observação: considere que os propulsores atinjam suas velocidades angulares instantaneamente assim que comandados.
A velocidade angular dos propulsores imediatamente antes da falha, em rad/s, é:
- A\(4\times10^3\)
- B\(1\times10^6\)
- C\(1\times10^3\)
- D\(2\times10^3\)
- E\(2\times10^6\)